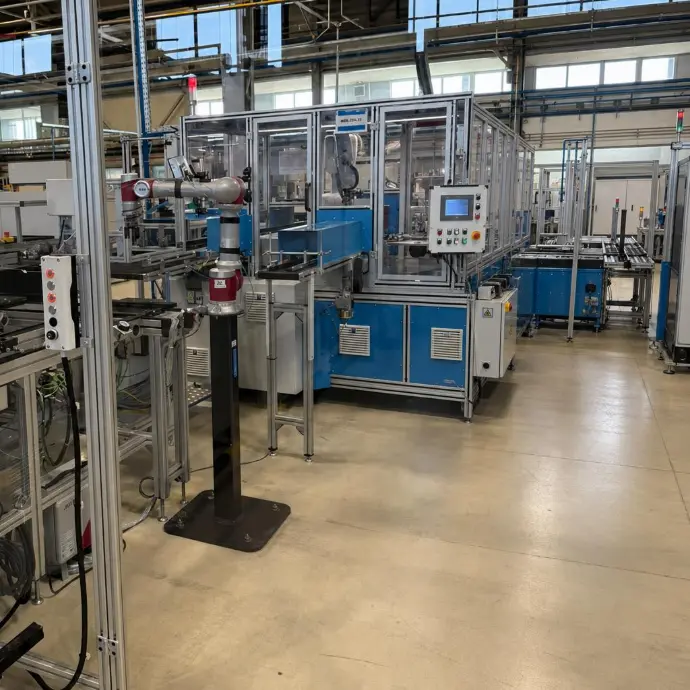
Ein Bediener nahm jedes Bauteil Takt für Takt von Hand vom Förderband: Heute belädt ein JAKA Zu5 Cobot die Bearbeitungsmaschine automatisch und hält den Produktionsfluss konstant.
Die Herausforderung
- Ein Bediener nahm in jedem Takt ein Bauteil vom Förderband und legte es in die Maschine.
- Die Bewegung war monoton und körperlich belastend, die ganze Schicht über.
- Ermüdung konnte Tempo und Gleichmäßigkeit beeinträchtigen, und das manuelle Handling verlängerte die Taktzeit.
- Kunde
- Weltweit tätiger Hersteller elektronischer Bauteile und Module mit Schwerpunkt induktive Technologien
- Branche
- Automobil- und Industrieelektronik
- Land
- Rumänien
- Lösung
- Kollaborativer Roboter JAKA Zu5 mit Greifer, Sensoren und Sockel
- Anwendung
- Beladung einer Bearbeitungsmaschine vom Förderband
Die Lösung
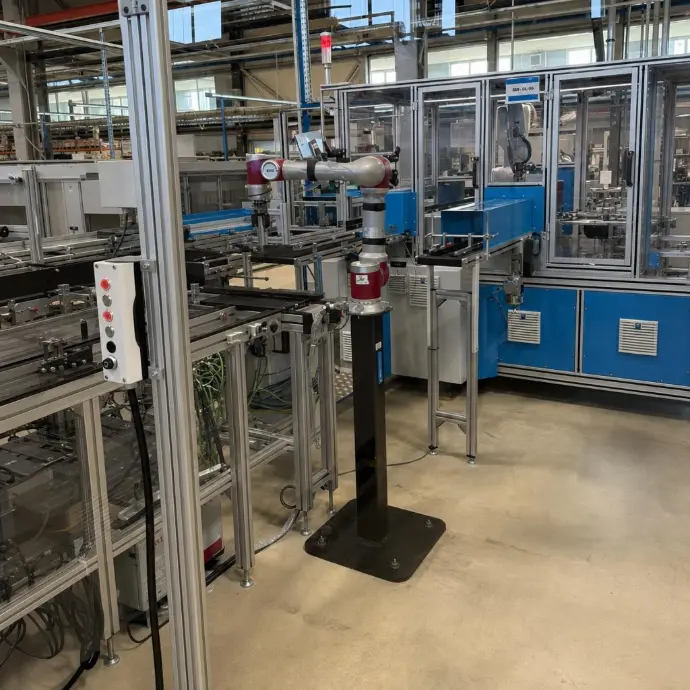
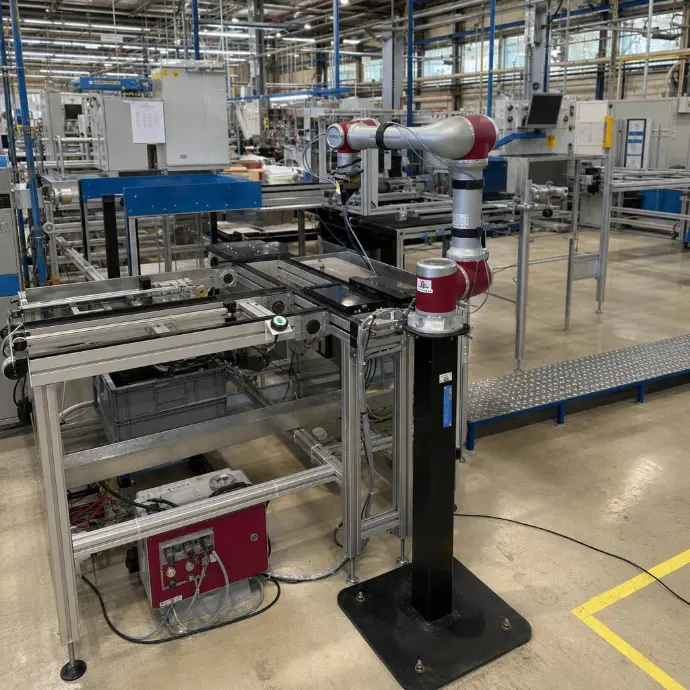
- Ein JAKA Zu5 Cobot wurde in eine komplette Pick-and-Place-Station integriert.
- Ein eigener Greifer nimmt die Bauteile sicher vom Förderband und legt sie in die Maschine.
- Anwesenheitssensoren am Förderband melden, wenn ein neues Teil die Greifposition erreicht.
- Ein eigener Sockel sorgt für die passende Höhe und Position zu Förderband und Maschine.
- Der Roboter übernimmt die Beladung automatisch, mit minimalem Eingriff des Bedieners.
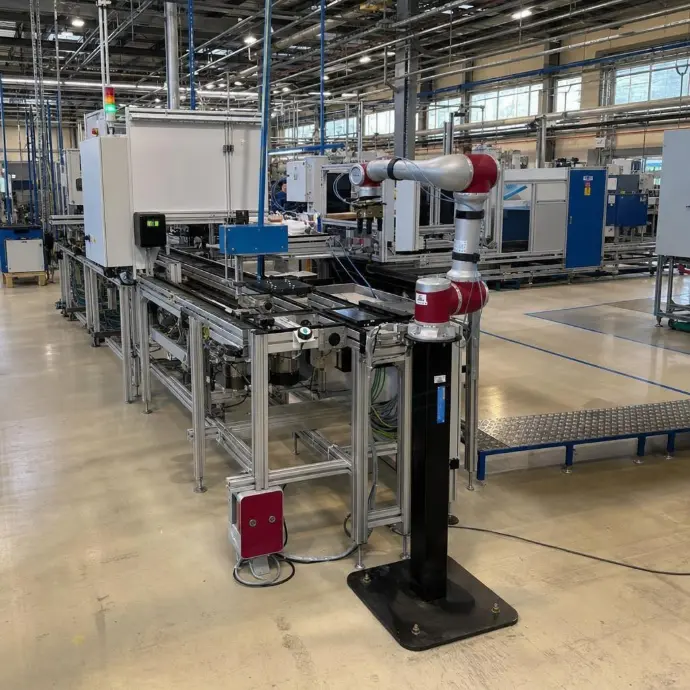
Vorher und nachher
| Vorher | Mit dem JAKA Zu5 Cobot | |
|---|---|---|
| Beladung | Manuell, in jedem Takt | Automatisch, vom Band in die Maschine |
| Taktzeit | Länger durch manuelles Handling | Geforderte Taktzeit erreicht |
| Belastung des Bedieners | Monoton, körperlich belastend | Reduziert, minimaler Eingriff |
| Leistungsreserve | Keine | Roboter bei rund 50 %, Luft nach oben |
Haben Sie eine ähnliche Herausforderung?
Nennen Sie uns das Teil, den Weg von wo nach wo und die gewünschte Taktzeit. Ein Spezialist von Robot Industries empfiehlt Ihnen die passende Konfiguration und sendet Ihnen ein Angebot.
Schreiben Sie uns auf WhatsAppIhr Angebot in 3 Schritten
10 Jahre Erfahrung · Ihre Daten werden nicht weitergegeben.
Häufige Fragen
Kann die Station schneller arbeiten, wenn die Produktion wächst?
Ja. Der Cobot erreicht die geforderte Taktzeit derzeit bei rund 50 % seiner Leistung, es bleibt also Reserve für höheren Durchsatz.
Woher weiß der Roboter, dass ein Teil bereitliegt?
Anwesenheitssensoren am Förderband erkennen, wenn ein Bauteil die Greifposition erreicht, und lösen den Roboter aus.
Was ist enthalten?
Lieferung, Installation und Konfiguration vor Ort, Schulung des Teams und technischer Support.
Wie erfahre ich den Preis?
Der Preis hängt von der Konfiguration und Ihrer Anwendung ab. Senden Sie uns eine Anfrage, und wir schicken Ihnen ein Angebot.

 and then Add to Home Screen.

Geforderte Taktzeit bei 50 % Roboterauslastung bei einem Elektronikhersteller